その他・コラム
FEATURE DETAIL
その他・コラムコラム
3次元での自己位置推定を可能にするセンサシステム
目次
3D LiDAR+自己位置推定センサシステム
北陽電機ではこれまで、2D/3D LiDARを販売してきました。
データ出力タイプのLiDARは、AMRやロボットの自己位置推定用途で使用されることが多くあります。
▼自己位置推定とSLAMを解説したコラムはこちらから
自己位置推定とSLAMを解説したコラムページ
しかし、LiDAR単体は距離データを出力するセンサであり、そのデータを用いて自己位置推定を行うためには、お客様側でSLAMや自己位置推定アルゴリズムを構築する必要がありました。
そこでこの度、3D LiDARと自己位置推定機能を組み合わせた「自己位置推定センサシステム RSF」を販売開始しました。
RSFの機能や構成について詳しく知りたい方は、下記ページもご覧ください。
▼RSFの概要についてはこちらから
RSFの概要ページ
以降では、RSFがどのように自己位置推定を実現しているのかをご紹介します。
3D LiDAR単体で取得できるデータ
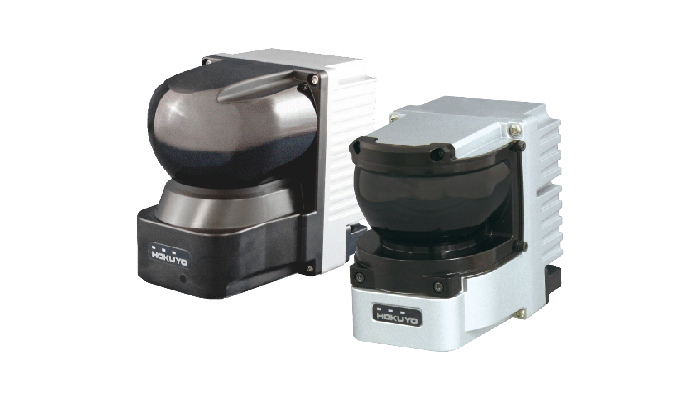
本システムで使用している3D LiDARは「YVTシリーズ」です。
YVTシリーズでは以下のデータを取得できます。
■距離データ
周囲の物体までの距離情報を3次元点群データとして取得します。
・最大測定距離:35m
・垂直視野角:-5°~+35°(40°)
・水平視野角:210°
■強度データ
受光したレーザ反射光の強さを数値化したデータです。
AGV・AMR用途では、走行経路上やステーション付近に高反射テープを設置し、距離データと組み合わせることで位置補正の目印として利用できます。
■IMUデータ
YVTシリーズにはIMU(慣性計測装置)が内蔵されています。
取得できる情報は以下の通りです。
・加速度情報:前後・左右・上下方向の加速度
・角速度情報:X軸(ロール)/Y軸(ピッチ)/Z軸(ヨー)
これらのデータは個別に取得し、お客様の制御システムで利用することも可能です。
自己位置推定に必要な情報
RSFでは、
・3D LiDAR
・IMU
・RTK-GNSS
の情報を統合し、高精度な自己位置推定を実現しています。
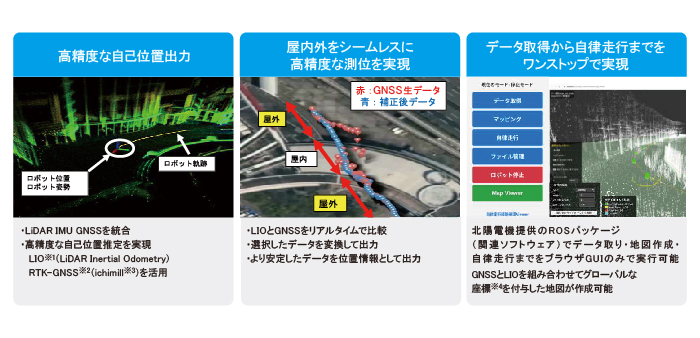
また3D LiDARとIMUを組み合わせた「LiDAR Inertial Odometry(LIO)」を内部で実行しています。
LIOは周囲環境の情報と移動量から自己位置を推定する技術であり、GNSSが受信しにくい環境でも位置推定を継続できることが特長です。
・3D LiDAR
・IMU
・RTK-GNSS
の情報を統合し、高精度な自己位置推定を実現しています。
また3D LiDARとIMUを組み合わせた「LiDAR Inertial Odometry(LIO)」を内部で実行しています。
LIOは周囲環境の情報と移動量から自己位置を推定する技術であり、GNSSが受信しにくい環境でも位置推定を継続できることが特長です。
RTK-GNSSとは?
GPS(Global Positioning System)は、アメリカの衛星測位システムです。
一方、GNSS(Global Navigation Satellite System)は、
・GPS(米国)
・QZSS(日本)
・GLONASS(ロシア)
・Galileo(欧州)
・BeiDou(中国)
などを含めた衛星測位システムの総称です。
一般的なGNSS測位では数m程度の誤差がありますが、RTK(Real Time Kinematic)では基準局から配信される補正情報を利用することで、数cmレベルの高精度測位を実現します。
RSFでは内蔵LTE通信機能を使用し、ソフトバンクが提供するRTK補正情報サービスを利用して高精度測位を実現しています。
一方、GNSS(Global Navigation Satellite System)は、
・GPS(米国)
・QZSS(日本)
・GLONASS(ロシア)
・Galileo(欧州)
・BeiDou(中国)
などを含めた衛星測位システムの総称です。
一般的なGNSS測位では数m程度の誤差がありますが、RTK(Real Time Kinematic)では基準局から配信される補正情報を利用することで、数cmレベルの高精度測位を実現します。
RSFでは内蔵LTE通信機能を使用し、ソフトバンクが提供するRTK補正情報サービスを利用して高精度測位を実現しています。
LIOとRTK-GNSSによる自己位置推定
RSFでは、
★3D LiDARによる周辺環境の計測
★IMUによる姿勢・移動量の推定
★RTK-GNSSによる絶対位置の取得
を常時計測しています。
RSFの特長は、LIOとRTK-GNSSをリアルタイムに統合している点にあります。
RTK-GNSSが安定して受信できる環境では、GNSSを基準とした絶対位置(緯度・経度)を出力します。
一方で建屋周辺や高架下などGNSS精度が低下する環境では、LIOによる自己位置推定結果を活用して緯度・経度形式の位置情報を出力できます。
つまり、ユーザーはGNSSの有無を意識することなく、位置情報を利用できます。
例えば、屋外でRTK-GNSSが安定して受信できる環境ではGNSS情報を活用し、建屋周辺や高架下などでGNSS精度が低下した場合はLIOの情報を活用することで、安定した自己位置推定を実現できます。
これにより、屋外環境においても高精度かつ安定した位置推定が可能になります。
台車へ搭載した場合の利用方法
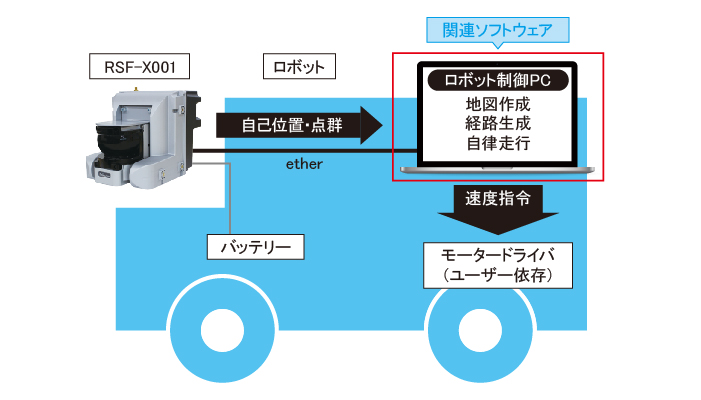
RSFでは自己位置推定の演算処理はセンサ内部で完結しています。
ユーザーは出力される自己位置情報と関連ソフトウェアを活用することで自律走行システムの構築を進めることができます。
自律走行システムを構築する場合は、まず3D LiDARを用いて周辺環境の3D地図を作成します。
その後、自律走行で使用する2D地図を生成し、さらにWaypoint(目標地点)を設定します。
Waypointとは、搬入口や待機位置、充電ステーションなどの目的地となる地点情報のことです。
自律走行時には、RSFが出力する自己位置情報をもとに、2D地図上のWaypointまでの走行経路を算出しながら移動します。
このように、RSFは自己位置推定を担い、ユーザーは関連ソフトウェアを活用し上位制御システムやロボット制御ソフトウェアへ連携することで、自律走行システムの構築をサポートします。
主な連携方法は以下の3種類です。
①ROS2パッケージ【hokuyo_rsf】
北陽電機ではROS2向けパッケージを用意しています。
ROS2環境をお持ちの場合は、
・点群データ
・IMUデータ
・GNSSデータ
・自己位置推定結果
をROS2上で利用できます。
▼ROS2パッケージの起動方法についてはこちらから
ROS2での動作方法に関するページ
②自律走行パッケージ【hokuyo_navigation2】
hokuyo_rsfを含む、北陽電機製の RSF 専用の ROS2 ベースの屋内外対応ナビゲーションシステムのパッケージ群です。
評価や初期設定の際に便利な方法です。
▼自立走行パッケージについてはこちらから
自立走行パッケージに関するページ
また、RSFで取得した自己位置情報をNav2などの上位システムへ連携し、その上位システムからモータドライバへ走行指令を送ることで自律走行を実現します。
Nav2とモータドライバの連携方法については下記ページをご覧ください。
▼Nav2とモータドライバの連携方法はこちらから
Nav2とモータドライバの連携方法に関するページ
③通信コマンド
通信仕様書で公開されているコマンドを利用し、
お客様のアプリケーションからTCP/IP通信を経由する形で制御できます。
お客様独自のシステムへ組み込む場合に適しています。
▼通信仕様書のダウンロードはこちらから
RSFに関する資料ダウンロードページ
まとめ
RSFは、「LiDAR+IMU+RTK-GNSS」を組み合わせた自己位置推定システムであり、従来はお客様が構築していた自己位置推定機能をセンサシステムとして提供することで、導入のハードルを大きく下げます。
屋外AMRやAGV、自律移動ロボットなどにおいて、高精度な自己位置推定をより手軽に実現できるソリューションになります。
公開日:2026年10月23日
屋外AMRやAGV、自律移動ロボットなどにおいて、高精度な自己位置推定をより手軽に実現できるソリューションになります。
公開日:2026年10月23日
一度お試ししてみたい方はこちらから!
RSFの詳細について知りたい方はこちらから!
製品カテゴリ
- 測域センサ
- 光電・レーザーセンサ
- 鉄鋼・クレーンセンサ
- 応用システム
- 光データ伝送装置
お役立ち情報